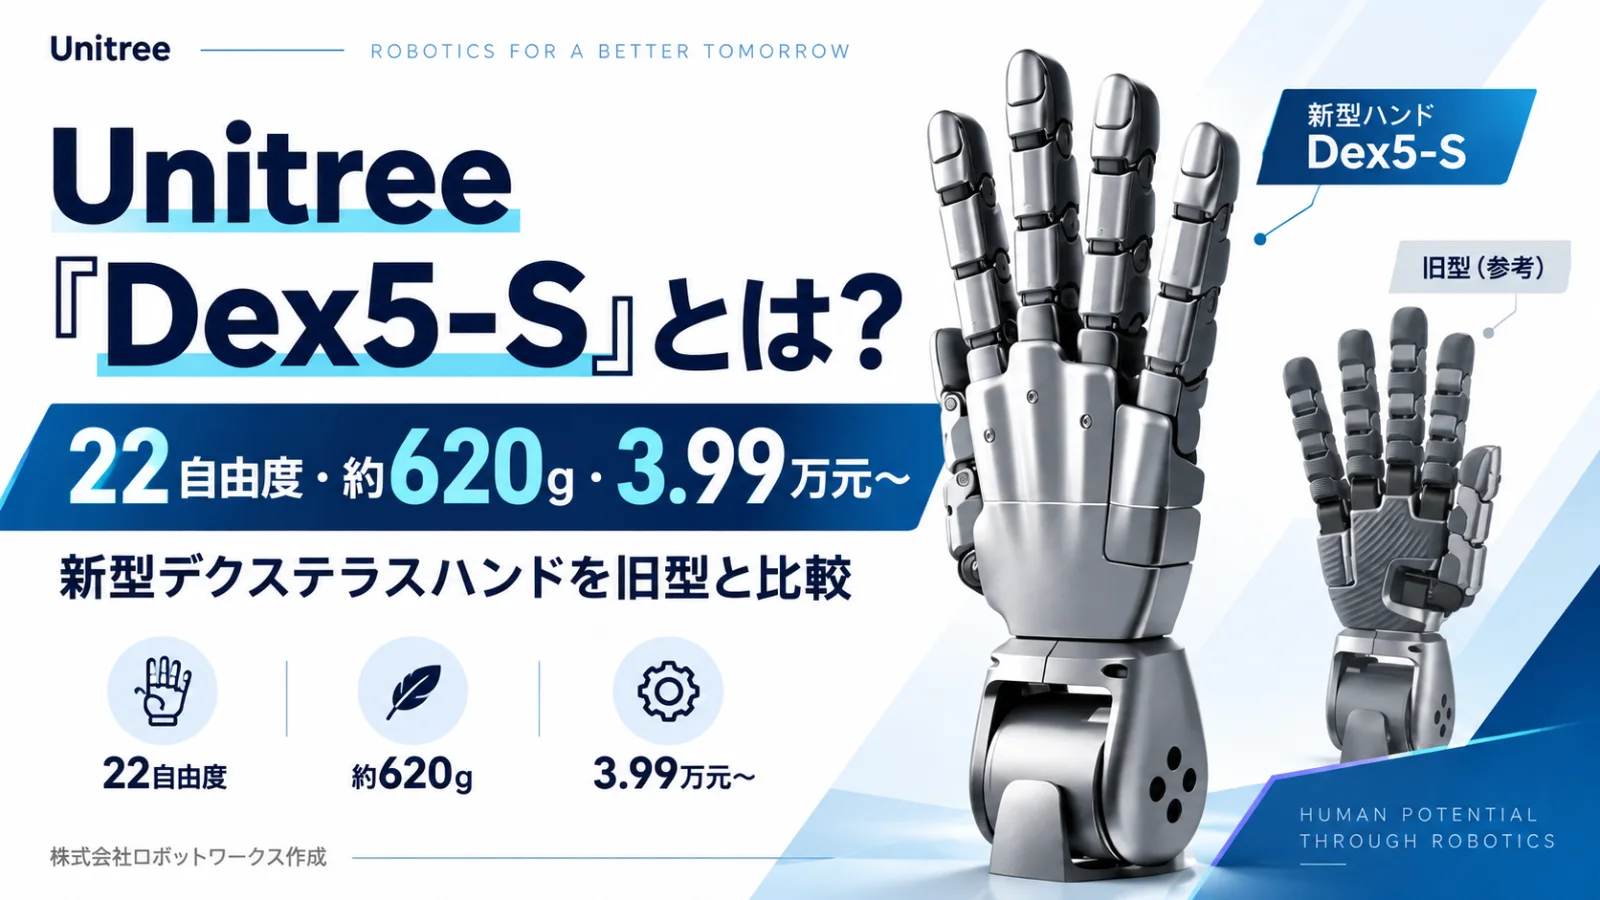
Unitreeは2026年9月21日、新型デクステラスハンド「Dex5-S」を発表しました。公式発表で確認できる主な特徴は、22自由度、人間の手に近い1:1サイズ、3万9,900元からの価格、22関節すべてのバックドライバビリティ、各関節の衝撃トルク保護です。
従来のDex5-1と比較すると、Dex5-Sは自由度を増やしただけではありません。公表重量は1,100gから約620gへ大幅に軽量化され、人形ロボットの腕先へ組み込みやすい方向に設計が変わっています。本記事では、Dex5-Sの公開仕様、旧型との違い、導入・PoCで確認すべきポイントを整理します。
Unitree Dex5-Sの主な仕様
Unitreeの公式発表と、中国メディアに掲載された公開パラメータを整理すると、Dex5-Sの主な仕様は以下の通りです。
- 自由度:22DoF
- 自由度構成:親指5、示指4、中指4、薬指4、小指5
- 重量:約620g
- 外形寸法:102×187×26mm
- 価格:3万9,900元から
- 最大負荷:2kg
- 連続負荷:1kg
- 入力電圧:15〜65V
- ピーク電力:200W
- 駆動・制御:22モーター、バックドライバビリティ、デュアルエンコーダ制御
- 安全機構:各関節の衝撃トルク保護
- 通信:Ethernet、USB、高速RS-485系
- Pro版:触覚センシング対応
現時点ではUnitree公式サイト上でDex5-Sの独立した詳細製品ページを確認できておらず、細かな仕様は公式SNS発表と、それをもとにした中国メディアの公開情報を組み合わせて確認する必要があります。
旧型Dex5-1との違い
従来モデルのDex5-1は、Unitree公式仕様で20自由度(16能動自由度+4連動自由度)、重量1,100g、サイズ217.3×127.5×72.1mmです。5本の指を個別交換でき、各指関節がバックドライバビリティに対応します。
負荷については、室温で直径5cmの硬い円柱を把持する条件で、手のひらを下向きにした場合に最大3.5kg、横向きでは最大4.5kgとされています。一方、Dex5-Sは公開仕様で最大2kg、連続1kgです。
ただし、両製品の負荷値は試験条件が同一と確認できていないため、数値だけでDex5-Sの把持性能が低下したとは判断できません。比較するときに重要なのは、Dex5-Sが約620gまで軽量化され、人間の手に近いサイズと22自由度を両立したことです。
片手で約480g、両手では公称値ベースで約960gの軽量化になります。人形ロボットでは手が腕の最先端に位置するため、末端重量の削減は手首・肘・肩の必要トルク、慣性、消費電力、安全性に影響します。ハンド単体の重量差以上に、全身設計への効果が大きい要素です。
この記事のテーマについて、貴社の状況に合わせて個別にご相談いただけます。
中国の現地調査・企業視察・製品調達・導入検討など、目的に合わせて必要な支援を組み立てます。
通常1〜2営業日以内にご返信します。依頼内容が固まっていない段階でも構いません。
22自由度は何が変わったのか
Dex5-Sは、親指5、示指4、中指4、薬指4、小指5の合計22自由度です。公開情報では小指にRoll方向の自由度が追加され、より人間の手に近い把持姿勢を取れる設計とされています。
自由度が増えると、対象物の形状に合わせた指の配置や、複雑な把持姿勢を作りやすくなります。ただし、デクステラスハンドは自由度が多ければ自動的に実用性が高まるわけではありません。制御の難易度、重量、発熱、耐久性、配線、校正、学習データ量も増えるため、実際の導入では対象タスクとのバランスを見る必要があります。
バックドライバビリティとは
Unitreeは、Dex5-Sの22関節すべてが滑らかなバックドライバビリティに対応すると発表しています。
バックドライバビリティとは、外部から指や関節へ力が加わった際、その力によって機構を逆方向に動かせる性質です。単にモーターを逆回転できるという意味ではありません。
この特性は、物体との接触、力制御、テレオペレーション、強化学習、安全性の面で重要です。関節が過度に硬いと、接触位置がずれた際に対象物やハンドへ大きな力がかかります。外力へ追従できる設計は、現実環境でのロボット操作に向いています。
Dex5-Sでは各関節に衝撃トルク保護も搭載するとされており、接触や衝突が発生することを前提にした設計が意識されています。
「直駆動」の解釈には注意が必要
中国メディアに掲載された仕様では、22個のモーターについて「直驱、反向驱动、双编码控制」と説明されています。一方で、同じ公開情報には精密マイクロ減速機の記載もあります。
そのため、Dex5-Sを「減速機を使わない完全ダイレクトドライブ」と断定することはできません。モーターと関節の配置、減速機構、減速比などは、Unitreeが詳細な構造資料を公開するまで確認が必要です。
中国ロボット製品の調査では、「直驱」という表現だけで機械構成を判断せず、実際の伝動機構や分解図、減速比まで確認することが重要です。
Dex5-S Proは触覚対応
Dex5-Sには標準版とPro版があり、Pro版では触覚センシングが追加されると報じられています。
触覚は、デクステラスハンドが複雑作業を行うための重要な要素です。視覚だけでは、把持後に物体が滑り始めたことや、柔らかい対象物へ過剰な力がかかっていることを直接把握しにくいためです。
ただし、現時点ではPro版の価格、触覚センサーの点数、配置、分解能、取得可能なデータ、SDK/APIでのアクセス方法は確認できていません。研究・PoC用途で触覚データを使う場合は、購入前に確認すべき項目です。
Dex5-Sを導入評価するときに確認すべきこと
Dex5-Sは仕様上、研究・フィジカルAI開発・人形ロボットへの統合で注目すべき製品です。一方、実際の調達やPoCでは、カタログ値だけでは判断できません。
特に確認したいのは、対象ロボットへの取付方法、左右手の供給条件、連続稼働時の温度、寿命試験の条件、指やモーターの交換性、保証、補修部品、SDK、ROS/ROS2対応、通信仕様、触覚データの取得方法、カメラとの同期、納期です。
工場用途では、さらに対象作業を決めたうえで、成功率、タクト、連続稼働時間、発熱、故障時の復旧時間まで評価する必要があります。「22自由度だから高性能」と判断するのではなく、その作業を何回、どの速度で、どれだけ安定して繰り返せるかが導入判断になります。
想定用途
Dex5-Sの方向性から見ると、現時点で特に相性が良いのは、フィジカルAIの研究開発、テレオペレーションによる操作データ収集、軽量物のピッキング、工具操作、人間向け設備をそのまま使う検証などです。一方で、重量物の高速搬送や高い把持力を長時間維持する工程では、Dex5-Sだけで判断せず、より低自由度でも高負荷・高耐久を優先したハンドやグリッパーと比較する必要があります。
PoCではカタログ値より「作業条件」を先に決める
Dex5-Sを評価する場合、最初に決めるべきなのは「ハンドの性能が高いか」ではなく、何をさせたいかです。例えば、工具を持たせる、コネクタを挿抜する、箱から部品を取り出す、柔らかい物体を扱うといった作業では、必要な自由度、力、触覚、速度が異なります。
PoCでは、対象物の重量・寸法・材質、必要な把持姿勢、1時間あたりの動作回数、連続稼働時間、許容タクト、失敗時の復帰方法まで事前に決めておくと評価しやすくなります。さらに、1回成功するかではなく、100回、1,000回と繰り返したときの成功率や温度上昇、位置ずれ、指先の摩耗も確認する必要があります。
AI学習用途では別の確認項目が増えます。関節位置・速度・トルクがどの周期で取得できるか、カメラや触覚データと時間同期できるか、SDKから生データへアクセスできるか、テレオペレーションや模倣学習へ接続できるかが重要です。Pro版を選ぶ場合も、単に「触覚あり」で終わらせず、センサー配置、分解能、サンプリング周期、校正方法、データ形式まで確認すべきです。
まとめ
Unitree Dex5-Sは、22自由度・人間の手に近いサイズ・約620g・3万9,900元からという仕様を持つ新型デクステラスハンドです。旧Dex5-1と比べると、自由度の増加以上に、小型軽量化とロボット本体への統合性を重視した変化が目立ちます。
一方、負荷性能の試験条件、駆動機構の詳細、Pro版の触覚仕様、SDKや対応ロボット、耐久性など、発表時点では未確認の項目も残っています。PoCや調達では、公開スペックをそのまま比較するのではなく、対象タスクと統合条件に沿って実機検証することが重要です。
RobotWorksでは、中国の人形ロボット、デクステラスハンド、ロボット部品について、メーカー調査、仕様確認、価格・納期の確認、現地企業との面談、実機確認、PoC候補比較、調達支援を行っています。中国製ロボットハンドの導入や比較検討が必要な場合は、お問い合わせください。
参考情報
- Unitree公式|Dex5-S発表(2026年9月21日)
- https://www.douyin.com/video/7687940298491596047
- Unitree公式|Dex5-1製品ページ
- https://www.unitree.com/cn/Dex5-1/
- IT之家|宇树科技发布 Dex5-S 灵巧手:22 自由度、真手 1:1 尺寸,售价 3.99 万元起
- https://www.ithome.com/1/005/403.htm